محققان دانشگاه تبریز دو بازوی رباتیک جراح ساختند
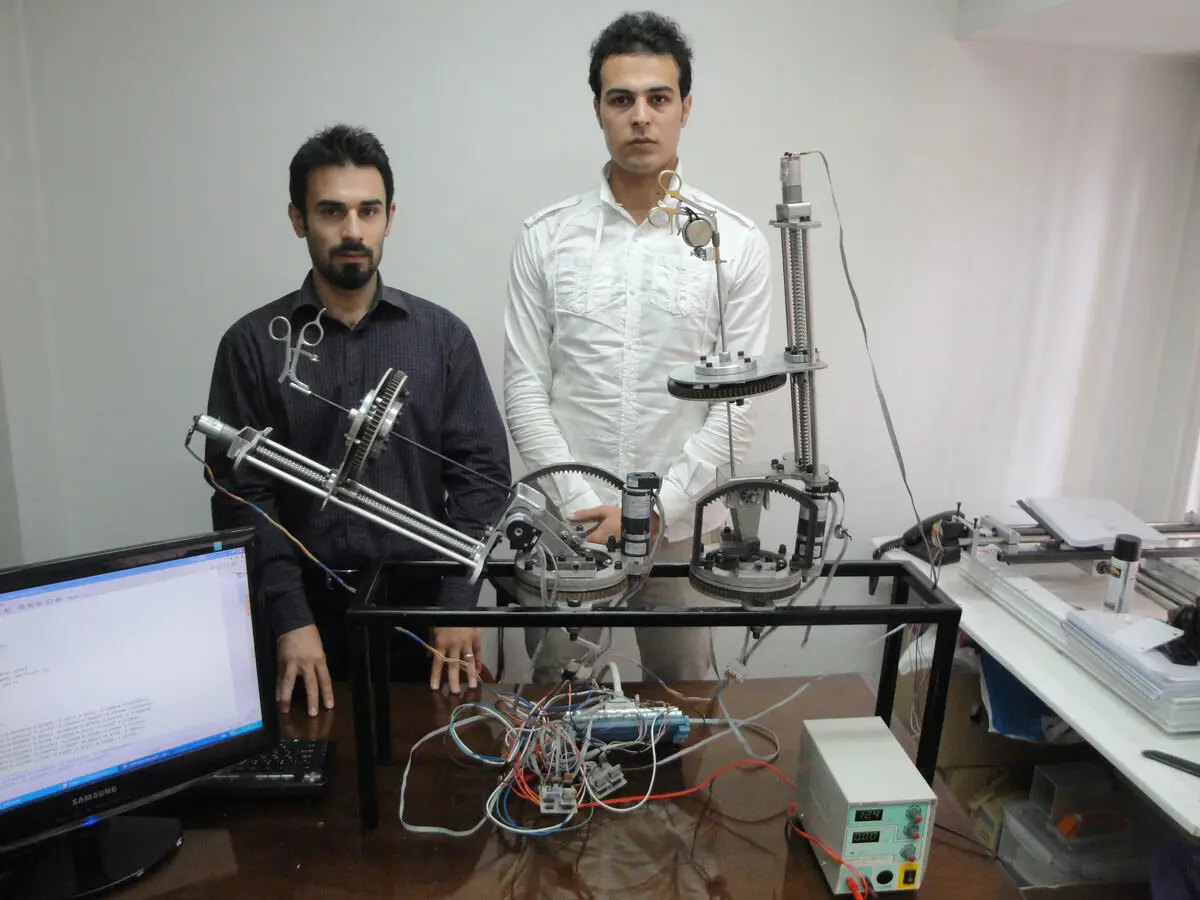
این طرح در ۴ فاز، طراحی مفهومی، طراحی مهندسی، ساخت و کنترل بازوهای رباتیک جراح به انجام رسیده است.
ایلنا - تبریز: محققان دانشگاه تبریز موفق به ساخت دو بازوی رباتیک جراح ۵ درجه آزادی برای انجام جراحی های از راه دور شدند.
مجری این طرح پژوهشی به خبرنگار ایلنا در تبریز گفت: این طرح در ۴ فاز، طراحی مفهومی، طراحی مهندسی، ساخت و کنترل بازوهای رباتیک جراح به انجام رسیده است.
وحید عظیمی راد با اشاره به ویژگی های این بازو اظهار داشت: قابلیت کنترل به صورت پایه و پیرو که امکان سازی یک سیستم جراحی از راه دور را فراهم میکند از ویژگی های این بازوها میباشد که با گرفتن فرامین از سیستم پایه و انتقال آن توسط پروتکلهای اینترنتی به سیستم پیرو، قابلیت عملکرد در فواصل چندین هزار کیلومتری را فراهم میکند.
به گفته وی این بازوهای رباتیک هم میتوانند به صورت جراح اصلی برای انجام عمل جراحی و هم به صورت کمک جراح برای نگهداری دوربینهای اندوسکوپ مورد استفاده قرار گیرد.
عضو هیئت علمی دانشکده مهندسی فناوری های نوین دانشگاه تبریز با بیان اینکه این بازوهای رباتیکی با بهره گیری از یک سیستم مختصات کروی قابلیت پوشش فضای کاری مورد نظر جراحان در جراحی از راه دور را که بر پایه جراحی لاپاراسکوپی انجام میپذیرد، دارد گفت: عملگر نهایی این ربات به راحتی در همه نقاط مورد نیاز در اختیار جراحان قرار میگیرد.
به گفته وی این سیستم دارای ۵ درجه آزادی بوده که ۳ درجه آن متشکل از دو چرخش و یک حرکت انتقالی مربوط به قرارگیری عملگر نهایی در موقعیت مورد نظر جراح بوده، یک درجه آزادی مربوط به چرخش ابزار جراحی و یک درجه آزادی نیز مربوط به گریپر ابزار جراحی است.
عضو هیئت علمی دانشگاه تبریز با بیان اینکه استفاده از این بازو به یک ابزار جراحی محدود نمیشود و طیف گسترده ای از ابزارهای جراحی را پوشش میدهد افزود: این بازو همچنین امکان استفاده از اکثر ابزارهای جراحی که دارای قطرهای بین ۵ تا ۱۵ میلیمتر هستند را فراهم میکند که از جمله مزیت های مهم این بازو به شمار میرود.
وی با بیان اینکه نرم افزار سیستم کنترلی ربات جراح به صورت تطبیقی است گفت: دادههای حرکتی ربات پایه که توسط جراح داده میشود ابتدا وارد کامپیوتر میگردد و سپس با اعمال الگوریتم کنترلی برای دنبال نمودن مسیر دست جراح و حذف لرزش دست به سیستم پیرو وارد میگردد که یکی از اهداف مهم این پروژه بررسی عملی روشهای مختلف کنترلی در عملکرد ربات های جراح با کنترل از راه دور است.
وحید عظیمی راد با بیان اینکه برای اجرای این طرح بالغ بر ۱۵۰ میلیون ریال به صورت شخصی هزینه شده است گفت: این طرح با مشارکت سید محمد رضا سجادی دانشجوی کارشناسی ارشد مهندسی مکاترونیک دانشگاه تبریز و همکاری دانشگاه علوم پزشکی تبریز و قلیپور جراح متخصص لاپاراسکوپی به عنوان مشاور پزشکی به انجام رسیده است.
وی با بیان اینکه استفاده از فناوری های نوین از جمله بهره گیری از بازوهای رباتیک یکی از ضرورت های علمی دنیای امروز میباشد که باید مورد توجه جدی قرار گیرد گفت: رشته مهندسی مکاترونیک از جمله رشتههای میان رشتهای بوده که همگام با تحولات صنعتی و فناوریهای مدرن دنیا در حال توسعه می باشد و بومی سازی فناوری های نوین از جمله اصلی ترین رسالت هایی است که فعالان در حوزههای مهندسی به ویژه رشتههای میان رشتهای باید در دستور کار خود قرار دهند.
عظیمی راد گفت: در این راستا گروه مهندسی مکاترونیک دانشکده مهندسی فناوری هایی دانشگاه تبریز به عنوان قطب علمی مهندسی مکاترونیک کشور ساخت انواع رباتهای صنعتی و به ویژه ربات های مورد استفاده در حوزههای پزشکی را به صورت جدی پیگیری میکند که تحقیقات انجام شده در این زمینه منجر به ساخت و بهره برداری چندین ربات صنعتی شده است.
وی در پایان از کمک های زهرا بروجنی و روشنک حاجی حسنی در بخش کنترل ربات و مهندس سید حامد مهدیون در ساخت این بازوی رباتیک تقدیر کرد.
شایان ذکر است وحید عظیمی راد عضو هیئت علمی دانشکده مهندسی فناوری های نوین دانشگاه تبریز مدرک دکتری، کارشناسی ارشد و کارشناسی خود را به ترتیب از دانشگاه علم و صنعت ایران و دانشگاه تبریز اخذ کرده و تاکنون ۱۱ مقاله در مجلات ISI و علمی پژوهشی و ۱۵ مقاله در کنفرانس های داخلی و خارجی از جمله فعالیت های آموزشی و پژوهشی وی بوده است.
راهنمایی پایان نامه ۱۱ دانشجوی کارشناسی ارشد از دیگر فعالیت های وی در این مدت بوده است.